
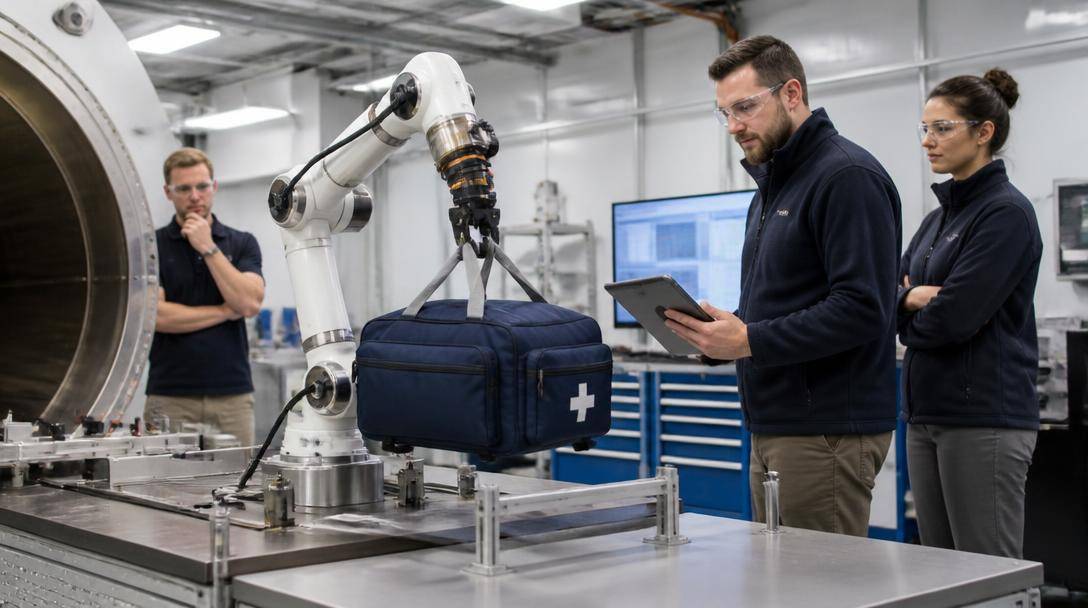
Un robot capace di riconoscere una borsa medica, individuarne la posizione e spostarla autonomamente ha completato una prima serie di prove sperimentali nell’ambito di una collaborazione tra Google Cloud e diversi gruppi di ricerca della NASA. Il progetto, illustrato il 27 ottobre 2026 da Google Public Sector, punta a sviluppare sistemi robotici in grado di affiancare gli astronauti nelle future missioni di lunga durata, occupandosi della movimentazione delle attrezzature e di alcune attività di supporto.
Il prototipo è ancora in fase di ricerca e non è stato annunciato alcun impiego operativo nello spazio. I risultati ottenuti nei laboratori rappresentano però un passaggio significativo nello sviluppo di macchine capaci di interpretare istruzioni, riconoscere oggetti e compiere movimenti attraverso modelli di intelligenza artificiale eseguiti direttamente su dispositivi locali.
Al progetto partecipano lo Human Research Program della NASA, il gruppo di robotica del Johnson Space Center e il Jet Propulsion Laboratory, insieme a Google Public Sector. L’obiettivo è affrontare un problema concreto delle future esplorazioni lunari e marziane: ridurre il tempo che gli equipaggi devono dedicare alle operazioni logistiche, senza aumentare la dipendenza dalle comunicazioni con la Terra.
Un assistente robotico per gestire attrezzature e materiali
Il robot della NASA con intelligenza artificiale è concepito come un sistema versatile per la movimentazione di carichi, strumenti e attrezzature. Tra le attività previste rientrano l’organizzazione degli utensili, la sistemazione dei materiali e la gestione di alcune operazioni ordinarie all’interno degli ambienti abitati dagli astronauti.
La necessità nasce dalle caratteristiche delle missioni di esplorazione. Gli equipaggi devono occuparsi contemporaneamente della manutenzione dei sistemi, del monitoraggio delle proprie condizioni fisiche, degli esperimenti scientifici e delle procedure necessarie a mantenere operativa la struttura che li ospita. La gestione quotidiana delle attrezzature richiede tempo, soprattutto quando materiali e strumenti devono essere recuperati, trasportati o preparati per una specifica operazione.
Un assistente robotico potrebbe assumere parte di questi compiti, lasciando agli astronauti le attività che richiedono capacità di valutazione, competenze specialistiche e decisioni operative.
Il progetto comprende anche possibili applicazioni sanitarie. Google Cloud descrive, ad esempio, uno scenario nel quale un astronauta presenta un forte dolore alla schiena, potenzialmente riconducibile anche a una calcolosi renale. Il robot potrebbe recuperare un ecografo e predisporre l’attrezzatura necessaria all’esame, consentendo al responsabile sanitario dell’equipaggio di concentrarsi sulla valutazione clinica.
Si tratta di un’applicazione prevista, non di una capacità medica autonoma già dimostrata. La valutazione delle immagini diagnostiche e le decisioni terapeutiche resterebbero affidate al personale umano.
Il lavoro si collega alle precedenti ricerche sul Crew Medical Officer Digital Assistant, un sistema di supporto alle decisioni cliniche sviluppato per assistere gli astronauti in ambienti isolati. Il nuovo progetto aggiunge una componente fisica alla ricerca sull’assistenza intelligente: accanto all’elaborazione delle informazioni, viene studiata la possibilità di intervenire direttamente sugli oggetti presenti nell’ambiente.
I test al Johnson Space Center e il ruolo delle simulazioni fisiche
Uno degli aspetti più delicati della sperimentazione riguarda la capacità del robot di muoversi in sicurezza in spazi condivisi con gli esseri umani.
Un sistema industriale può operare in un’area delimitata, ripetendo movimenti programmati in condizioni relativamente prevedibili. All’interno di un veicolo spaziale o di un futuro habitat lunare, invece, la disposizione degli oggetti può cambiare e il robot deve riconoscere persone, attrezzature e ostacoli senza compromettere la sicurezza dell’equipaggio.
Per affrontare il problema, il Jet Propulsion Laboratory sta adattando tecnologie di consapevolezza situazionale sviluppate per identificare e seguire oggetti nello spazio orbitale. Questi strumenti possono contribuire alla ricostruzione tridimensionale dell’ambiente utilizzando le informazioni provenienti dalle telecamere.
Le prove sono state condotte presso la struttura iMETRO del Johnson Space Center, utilizzando MuJoCo, il simulatore fisico sviluppato nell’ambito delle tecnologie di Google DeepMind. Il software permette di riprodurre virtualmente il comportamento degli oggetti, i contatti e i movimenti meccanici, così da sperimentare strategie di manipolazione prima di applicarle all’hardware reale.
L’impiego della simulazione è particolarmente rilevante per un robot della NASA con intelligenza artificiale destinato, almeno nelle intenzioni progettuali, ad ambienti nei quali un errore meccanico potrebbe danneggiare strumenti indispensabili o interferire con le attività dell’equipaggio.
Durante una dimostrazione sperimentale, il sistema ha affrontato un esercizio di pick-and-place: individuare una borsa contenente materiale medico, afferrarla e trasferirla in un’altra posizione.
La configurazione delle telecamere, definita eye-to-hand, ha contribuito alla percezione spaziale necessaria per eseguire l’operazione. Il sistema ha utilizzato Pi0, un modello open source sviluppato da Physical Intelligence attraverso infrastrutture Google Cloud.
Nei primi test di laboratorio è stato registrato un tasso iniziale di successo dell’85%. Il dato riguarda le condizioni sperimentali descritte e non costituisce una misura di affidabilità per l’impiego in una missione spaziale. Prima di utilizzare una tecnologia del genere accanto agli astronauti sarebbero necessarie ulteriori verifiche, comprese prove di sicurezza e valutazioni in condizioni operative rappresentative.
Come l’intelligenza artificiale trasforma le istruzioni in movimenti
La sperimentazione utilizza una categoria di modelli chiamati vision-language-action, generalmente indicati con la sigla VLA. Questi sistemi collegano tre capacità: interpretare informazioni visive, comprendere istruzioni formulate nel linguaggio umano e produrre azioni fisiche.
La differenza rispetto a un robot tradizionale programmato per ripetere una sequenza di movimenti è sostanziale. In un sistema basato su istruzioni rigide, ogni operazione richiede procedure definite in anticipo. Un modello VLA può invece utilizzare la rappresentazione visiva dell’ambiente per individuare l’oggetto richiesto e determinare quali movimenti siano necessari per manipolarlo.
Nelle applicazioni previste dalla ricerca, un astronauta potrebbe impartire un comando testuale in inglese per chiedere al robot di recuperare un determinato strumento. Il sistema dovrebbe identificare l’oggetto corretto, localizzarlo e pianificare l’azione tenendo conto dello spazio circostante.
Il robot della NASA con intelligenza artificiale si inserisce così nel campo della cosiddetta intelligenza artificiale fisica, nel quale i modelli vengono utilizzati per controllare macchine che interagiscono direttamente con l’ambiente.
La comprensione di un comando, tuttavia, non equivale alla capacità di eseguirlo sempre correttamente. Le prestazioni dipendono dalla qualità delle informazioni raccolte dai sensori, dall’addestramento del modello e dalla capacità di gestire condizioni differenti da quelle sperimentate.
Riconoscere una borsa medica in laboratorio è un compito circoscritto. Recuperarla in un ambiente nel quale altri oggetti ne ostacolano l’accesso, oppure reagire a uno spostamento imprevisto, richiede capacità ulteriori di percezione e pianificazione.
Per questo motivo le prove di manipolazione rappresentano una verifica iniziale di alcune funzioni, mentre la realizzazione di un assistente utilizzabile durante una missione richiede un processo di sviluppo più ampio.
Modelli addestrati nel cloud, ma eseguiti su computer locali
La collaborazione tra NASA e Google Cloud affronta anche un problema legato alle risorse informatiche disponibili a bordo dei veicoli spaziali.
L’addestramento dei modelli di intelligenza artificiale richiede normalmente una potenza di calcolo considerevole. Una volta preparato, però, il modello può essere adattato per funzionare su dispositivi più piccoli, senza dover trasferire continuamente dati verso server remoti.
Google Public Sector ha utilizzato istanze G4 di Google Cloud per perfezionare il modello Pi0, composto da circa quattro miliardi di parametri. L’operazione di adattamento, secondo i risultati tecnici pubblicati il 27 ottobre, è stata completata in circa due ore e mezza.
La parte più interessante per le applicazioni spaziali riguarda la fase successiva. I ricercatori hanno dimostrato che i modelli adattati possono essere eseguiti localmente su dispositivi compatti e progettati per consumare relativamente poca energia.
Nel corso degli ultimi due anni sono stati esaminati circa quindici dispositivi destinati all’elaborazione periferica, o edge computing, per individuare soluzioni compatibili con le esigenze di hardware leggero e a basso consumo.
Per il robot della NASA con intelligenza artificiale, questa distinzione tra addestramento remoto ed esecuzione locale è essenziale. Le grandi infrastrutture cloud possono essere utilizzate durante la preparazione del software, mentre il controllo operativo deve poter avvenire attraverso le risorse disponibili sul veicolo o nell’habitat.
La capacità di eseguire un modello su hardware compatto non dimostra, da sola, che il dispositivo sia già idoneo al volo spaziale. Restano da valutare requisiti quali affidabilità, gestione termica, consumi effettivi, resistenza alle radiazioni e integrazione con i sistemi di bordo.
L’elaborazione locale offre comunque un vantaggio preciso: il robot può interpretare le informazioni dei sensori e produrre comandi di movimento senza attendere che ogni operazione venga elaborata da un centro di calcolo terrestre.
Perché i ritardi nelle comunicazioni rendono necessaria una maggiore autonomia
Il problema delle comunicazioni diventa particolarmente evidente quando si considera una futura missione umana verso Marte.
La distanza tra Terra e Marte cambia continuamente durante il movimento dei due pianeti attorno al Sole. Anche i segnali radio, che viaggiano alla velocità della luce, richiedono diversi minuti per raggiungere la destinazione.
La documentazione tecnica della NASA indica che, nelle condizioni più sfavorevoli considerate per le future missioni marziane, il tempo necessario per inviare un messaggio e ricevere una risposta può arrivare a circa 44 minuti.
Un ritardo di questa entità rende impraticabile il controllo diretto e continuo di un robot dalla Terra. Se ogni singolo movimento dovesse essere autorizzato da un operatore terrestre, anche una semplice operazione di recupero e trasporto di attrezzature potrebbe richiedere tempi incompatibili con le necessità dell’equipaggio.
Il problema riguarda soprattutto le situazioni nelle quali occorre intervenire rapidamente. Durante un’attività sanitaria, una procedura di manutenzione o la gestione di un’anomalia, gli astronauti non possono necessariamente attendere istruzioni dettagliate dal centro di controllo.
Uno studio NASA dedicato agli effetti dei ritardi nelle comunicazioni sulle missioni umane evidenzia proprio la necessità di trasferire una parte crescente delle responsabilità operative agli equipaggi. I sistemi di bordo devono permettere di prendere decisioni e reagire agli imprevisti anche quando il supporto terrestre non è immediatamente disponibile.
Un robot della NASA con intelligenza artificiale capace di eseguire compiti sotto la supervisione degli astronauti potrebbe contribuire a questa autonomia. Il suo impiego ridurrebbe la necessità di trasmettere a Terra informazioni per ogni singola azione, pur mantenendo il controllo umano sulle attività più delicate.
L’autonomia robotica non coincide quindi con l’indipendenza decisionale completa. L’obiettivo è affidare alla macchina operazioni circoscritte, permettendo all’equipaggio di intervenire quando necessario e di mantenere il controllo sulle procedure.
Dalle prove di laboratorio alle possibili missioni lunari e marziane
Il programma di ricerca si colloca nel più ampio percorso della NASA verso una presenza umana prolungata sulla Luna e, successivamente, verso missioni con equipaggio dirette a Marte.
Le esigenze dei due ambienti non sono identiche. La Luna si trova relativamente vicina alla Terra e le comunicazioni presentano ritardi molto inferiori rispetto a quelli previsti per Marte. Le basi lunari, tuttavia, richiederebbero comunque strumenti capaci di ridurre il carico di lavoro quotidiano degli astronauti, soprattutto durante periodi di permanenza prolungati.
Google Public Sector indica tra gli obiettivi futuri lo sviluppo di un robot utilizzabile attraverso semplici istruzioni vocali. Le funzioni ipotizzate comprendono l’assistenza nella gestione delle attrezzature e il supporto ad alcune procedure di monitoraggio sanitario, come la rilevazione di parametri vitali o la preparazione di semplici esami ecografici.
Queste applicazioni rimangono subordinate alla supervisione degli astronauti e, nel caso delle attività mediche, alla direzione del responsabile sanitario.
Il robot della NASA con intelligenza artificiale presentato nei test del 2026 non è dunque un dispositivo già destinato a una missione specifica, ma un dimostratore tecnologico attraverso il quale verificare la combinazione tra percezione visiva, comprensione delle istruzioni e controllo fisico degli oggetti.
I dati diffusi descrivono risultati iniziali incoraggianti, senza indicare un calendario di qualificazione per il volo o una data di impiego operativo. La capacità di spostare una borsa medica in laboratorio dovrà essere estesa a compiti differenti e verificata con criteri di sicurezza adeguati agli ambienti abitati.
La prossima fase riguarderà soprattutto il perfezionamento dell’addestramento e dell’affidabilità delle operazioni. Il risultato da raggiungere non sarà semplicemente aumentare la percentuale di movimenti eseguiti correttamente, ma dimostrare che il sistema sappia riconoscere condizioni impreviste, rispettare le istruzioni degli astronauti e interrompere un’azione quando non può completarla in sicurezza.
